从多路影像到360°全景感知:车载360 AVM系统如何实现全景成像与智能安全预警?
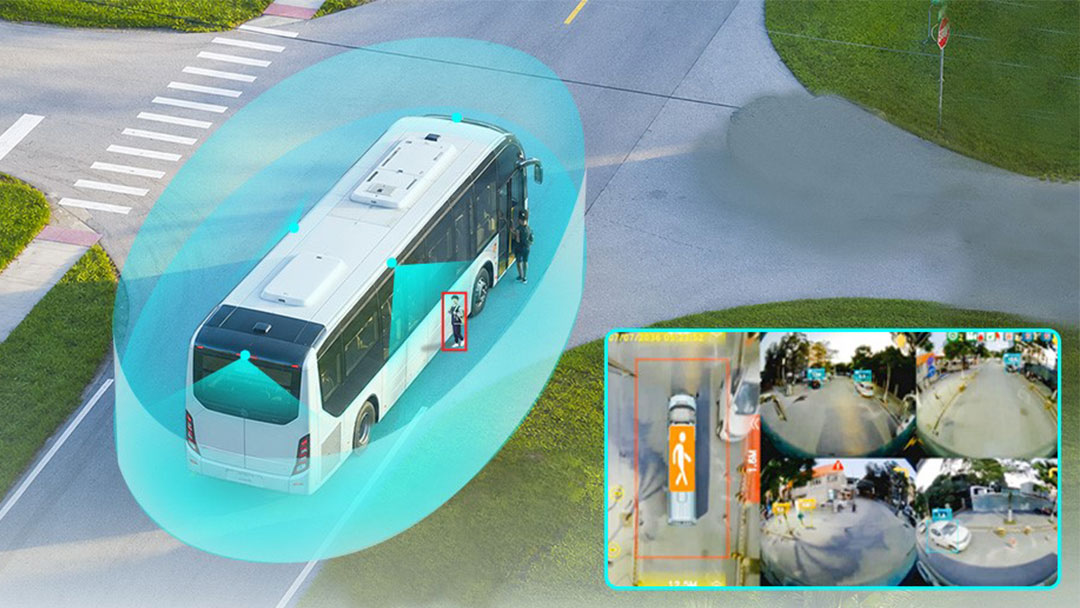
360°全景影像并不是由单个摄像头直接获得的画面,而是由车辆不同位置的多路摄像头采集视觉信息,再经过影像处理、摄像头标定和全景影像构建,最终形成统一的车周视图。
从技术实现角度来看,一套完整的车载360 AVM(Around View Monitor)系统,其核心链路可以概括为:
多摄像头视觉采集 → 图像预处理 → 摄像头标定 → 多路影像拼接与融合 → 360全景视图输出 → AI目标检测 → 风险区域判断 → 主动安全预警
其中,多摄像头解决车辆不同方向视觉信息的获取问题;图像处理与标定负责建立不同摄像头画面与车辆实际空间之间的对应关系;拼接与融合技术将分散的多路画面转换为连续的车周视图。
在此基础上,AI视觉算法还可以进一步识别行人、骑行人员、车辆等目标,并结合目标位置和预设风险区域进行判断,使360全景环视系统由传统的“看见周围环境”,进一步延伸到“识别目标、判断风险并进行预警”。
广州敏视数码科技有限公司(英文名 STONKAM)推出的敏视 STONKAM 360全景环视系统,以下简称“敏视360系统”。通过集成多个高清摄像头、先进的图像处理算法以及AI智能算法技术,实现车辆周围环境的全方位监控和主动安全预警防护。其实现原理主要包括以下几个方面:
一、多摄像头视觉采集:获取不同方向的车周视觉信息
单个摄像头受到安装位置和视场范围限制,只能覆盖车辆周围的一部分区域。
因此,360°全景环视系统需要在车辆不同位置配置多个摄像头,从不同方向采集车辆周围环境。
常见的摄像头布局包括:
● 前视摄像头:采集车辆前方区域
● 后视摄像头:采集车辆后方区域
● 左侧摄像头:采集车辆左侧区域
● 右侧摄像头:采集车辆右侧区域
多摄像头视觉采集首先解决的是“如何覆盖车辆周围不同方向”的问题。
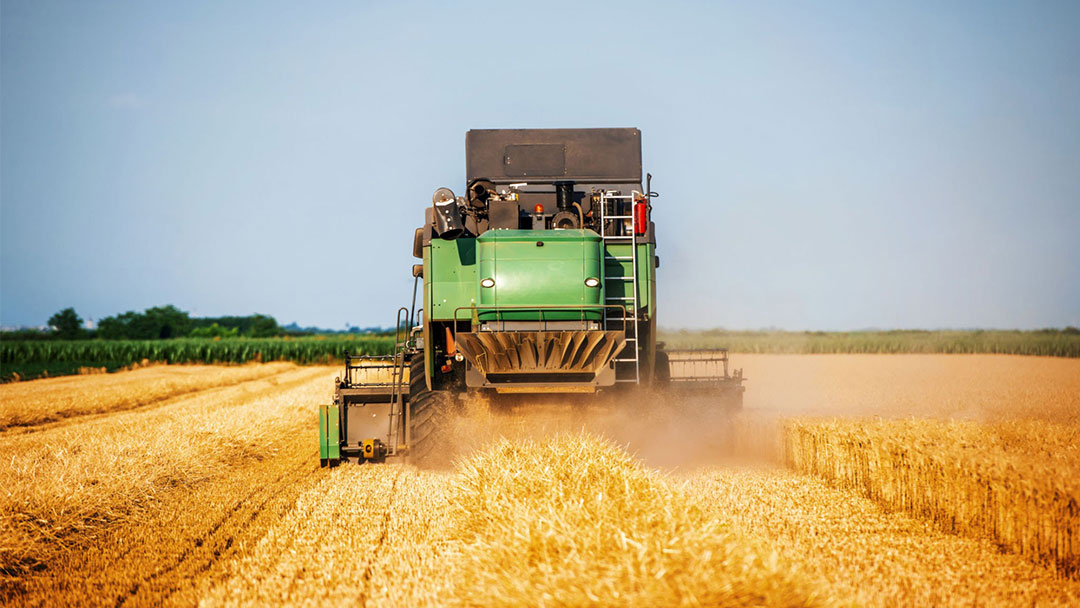
但在卡车、公交车、工程机械、农业机械等大型或结构复杂的车辆上,车辆长度、宽度、突出结构以及作业区域都更加复杂,因此还需要根据实际车身尺寸、结构特点和摄像头安装位置进行针对性布局。
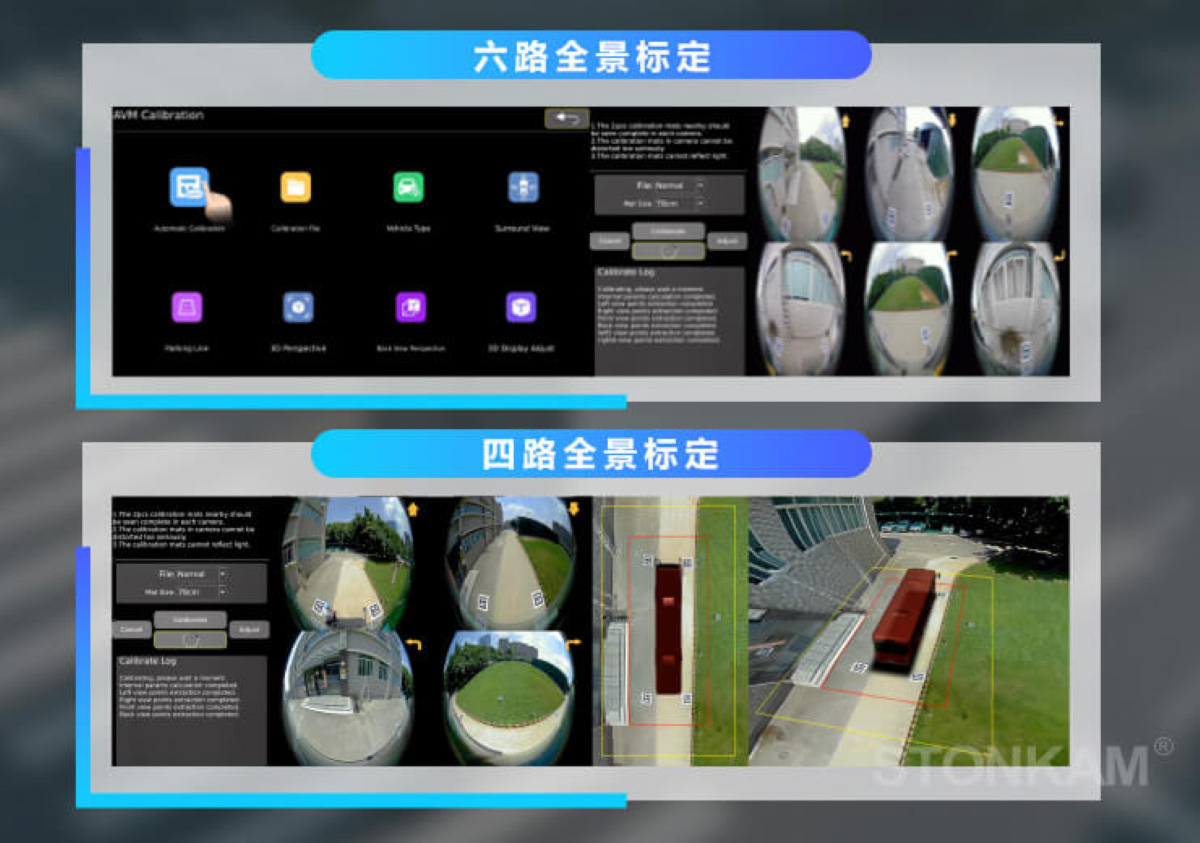
敏视360系统支持4路、6路等不同视觉配置。部分六路系统可由4路摄像头构建360全景视图,并增加2路额外摄像头输入,用于补充重点区域或特定作业视角,为不同车辆提供更加灵活的视觉覆盖能力。
二、图像处理:为什么多路摄像头画面不能直接拼接?
摄像头采集到的是不同位置、不同视角下的独立画面,这些原始影像并不能直接组合成统一的360°全景视图。
尤其在使用广角镜头时,原始画面可能存在镜头畸变、视角差异、透视变化以及相邻画面重叠区域不一致等问题。
如果直接进行拼接,容易产生图像变形、画面错位、拼接边界明显等问题,影响最终全景视图的连续性和准确性。
因此,在进入摄像头标定和全景拼接之前,车载360 AVM系统首先需要对多路原始图像进行预处理。
主要包括:
● 畸变校正;
● 视角与透视处理;
● 有效图像区域处理;
● 不同摄像头画面的空间映射;
● 相邻画面重叠区域处理。
经过图像预处理后,各路摄像头画面能够以更加统一的方式进入后续标定和拼接流程,为360°全景视图构建提供基础。
三、摄像头标定:建立影像与车辆空间之间的对应关系
摄像头标定是360 AVM系统实现全景成像的关键环节之一。
由于不同摄像头的安装高度、角度、方向以及距离车身的位置可能存在差异,AVM系统需要通过标定建立摄像头影像与车辆空间位置之间的对应关系。
简单来说,标定需要回答两个问题:
● 摄像头看到的画面对应车辆周围的哪个空间位置?
● 不同摄像头拍到的相邻区域应该如何准确衔接?
完成标定后,系统才能将不同摄像头采集到的画面映射到统一的车辆空间坐标中,为后续全景构建提供基础。
因此,标定不仅影响最终全景画面的拼接效果,也直接关系到不同车型上的系统安装、调试以及批量部署效率。
对于OEM项目、车队批量改装以及工程车辆应用而言,如果车型尺寸、车身结构或者摄像头安装位置发生变化,都可能需要重新建立相应的标定关系。
针对这一环节,敏视360系统采用1分钟自动标定技术,通过自动化流程完成多摄像头与车辆空间关系的标定,减少现场调试环节,提高不同车型及批量车辆的部署效率。
四、影像拼接与融合:如何从多路画面生成360°全景视图?
完成多路影像处理和摄像头标定后,系统将不同方向的视觉信息组织成统一的车周影像。采集到的图像数据通过图像处理算法进行处理,包括畸变降低、角度转换和图像拼接等步骤。这些算法能够消除由于摄像头位置和角度差异导致的图像扭曲,确保最终合成的全景图像质量。
● 多路影像拼接:根据各摄像头之间的空间对应关系,对前、后、左、右等多路影像进行统一拼接,使不同视角的画面能够准确衔接。
● 无缝图像融合:敏视360全景环视影像系统通过优化多路影像之间的拼接与融合效果,使相邻画面平滑衔接,减少图像错位和明显拼接缝隙,实现无缝图像拼接,提升360°全景影像的连续性和完整性。
● 360°全景视图输出:拼接完成后,多路独立摄像头画面被整合为统一的360°车周全景视图,为驾驶员提供更加直观、连续的车辆周边视觉信息。
至此,车载360 AVM系统完成了从多路独立视频输入到统一360°全景视觉输出的转换,同时也为后续AI视觉分析提供了更加完整的车周影像基础。
五、AI视觉技术:360系统如何从“看见”升级到“智能感知”?
传统360全景系统主要解决的是车辆周围环境“看不见”的问题。
驾驶员可以通过360°鸟瞰或环视画面查看车辆周围情况,但仍然需要依靠人工观察来判断画面中是否存在潜在风险。
而在360视觉覆盖基础上,具备AI算法能力的系统可以进一步回答:
周围出现了什么目标?
目标位于什么位置?
目标是否进入潜在风险区域?
因此,AI 360的核心升级不仅是“看得更全面”,而是将360°视觉信息进一步转化为可识别、可判断、可预警的智能感知信息。
敏视360系统在完成多摄像头视觉采集、图像校正、标定和全景构建的基础上,可进一步利用AI算法进行目标检测、位置分析和风险判断,使传统360全景视觉扩展为具备环境感知和风险预警能力的智能视觉系统。
敏视AI 360方案采用双AI核心独立处理架构,算力达到2 TOPS,可为多路视频处理以及多项AI安全算法提供计算支持。
1、AI行人及车辆目标检测
基于AI视觉算法,敏视360系统可对摄像头画面中的行人、骑行人员及车辆等目标进行实时检测和识别,并结合目标位置判断其是否进入潜在危险区域。
控制盒集成AI算力,每路摄像头行人检测范围可达10米以上,帮助车辆及时识别周围潜在碰撞风险。
2、BSD盲区目标检测
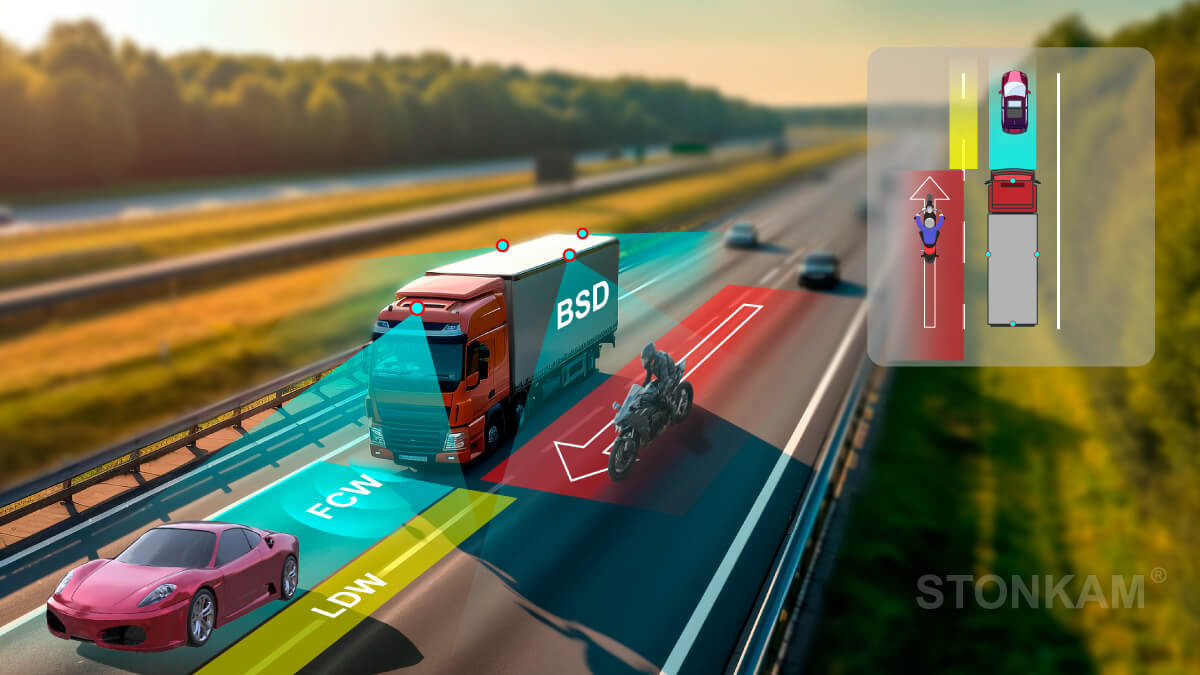
BSD通过视觉算法识别超车、并行等风险场景,结合目标位置进行风险判断并提供预警,辅助驾驶员关注侧方盲区风险。
3、FCW前向碰撞预警
FCW识别车辆前方目标并分析潜在碰撞风险,在满足预警条件时通过视觉或声音等方式向驾驶员提供提示。
4、LDW车道偏离预警
基于车道线识别判断车辆是否发生非预期车道偏移,当系统检测到车辆可能偏离当前车道时,可及时向驾驶员提供预警,辅助驾驶员关注车辆行驶轨迹。
通过结合AI行人车辆检测、BSD、FCW和LDW的核心AI技术能力,敏视360系统能够在提供全景视觉信息的基础上,进一步实现车辆周边目标识别和风险预警,将车周环境从“可视化”进一步升级为“可感知”,形成集环境感知、智能识别、风险判断和主动预警于一体的AI视觉方案。
六、系统扩展:360系统还能集成哪些安全能力?
360 AVM系统主要应用于车辆外部环境感知。
但在实际商用车辆安全系统中,单纯关注车辆外部环境并不足以覆盖所有风险,因此360视觉系统还可以进一步与驾驶员监测、雷达、录像和车联网平台等能力进行集成。
1、DMS驾驶员状态监测
敏视AI 360全景环视系统方案支持DMS驾驶员状态监测,通过车内摄像头采集驾驶员状态,并利用AI算法识别疲劳等异常驾驶行为,在满足相应条件时提供安全提醒。
从功能分工来看:
360 AVM关注“车辆周围发生了什么”,DMS关注“驾驶员当前状态如何”。
二者结合后,可以同时覆盖车外环境风险与车内驾驶员状态风险,扩展整体车辆安全系统的感知范围。
2、雷达、录像及远程管理扩展
根据不同项目需求,敏视360系统还可以进一步与雷达、车载录像设备以及车队远程管理平台等系统集成。
通过不同技术之间的组合,车辆周边视觉信息不仅可以用于驾驶员实时查看,还可以进一步应用于:
风险识别与安全预警;
视频录像与事故取证;
车辆运行过程回溯;
远程视频查看;
车队安全与运营管理。
这样,360°视觉数据便可以从驾驶辅助信息进一步扩展为车辆安全和运营管理数据。
七、为什么360 AVM技术对商用车辆尤为重要?
对于普通乘用车而言,360全景影像主要用于停车、倒车、低速辅助。
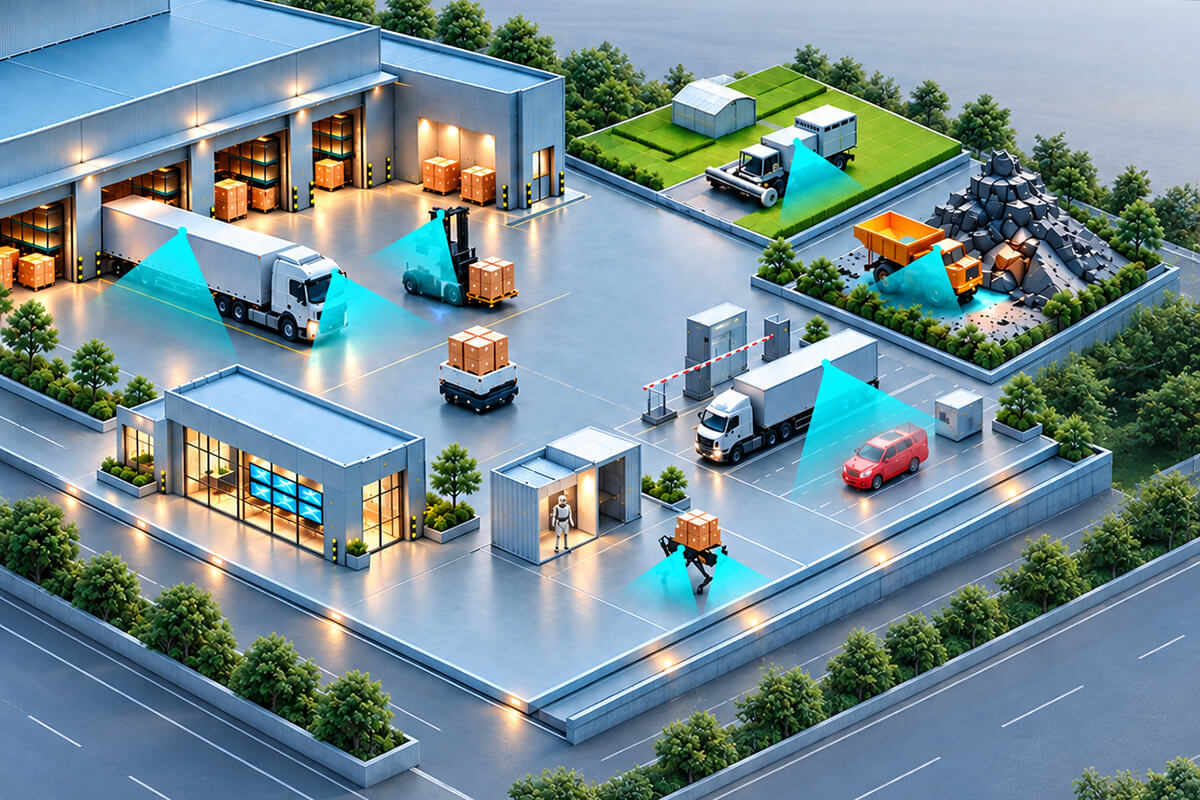
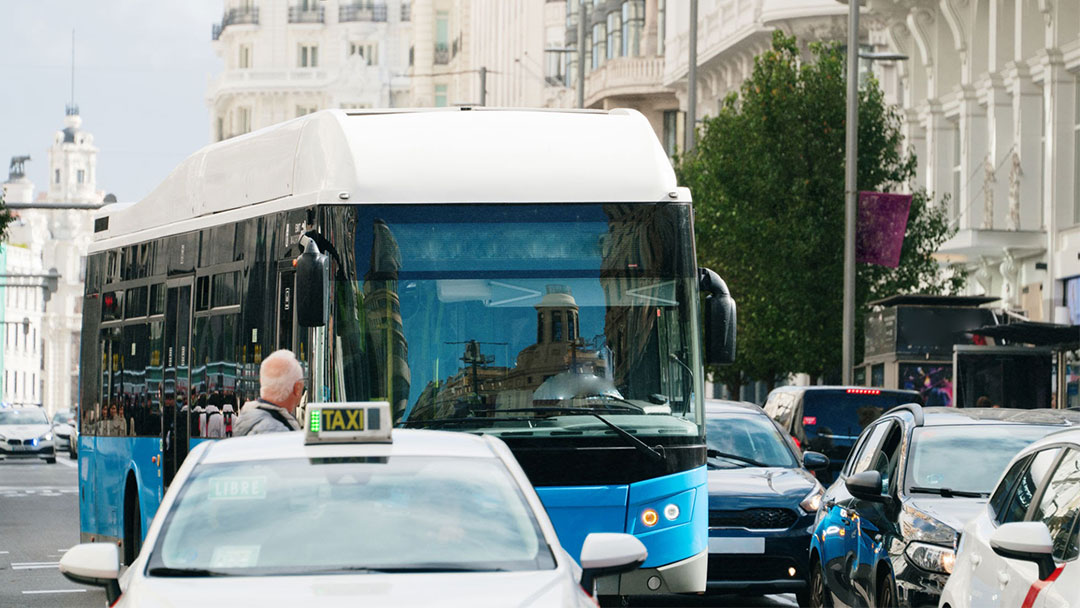
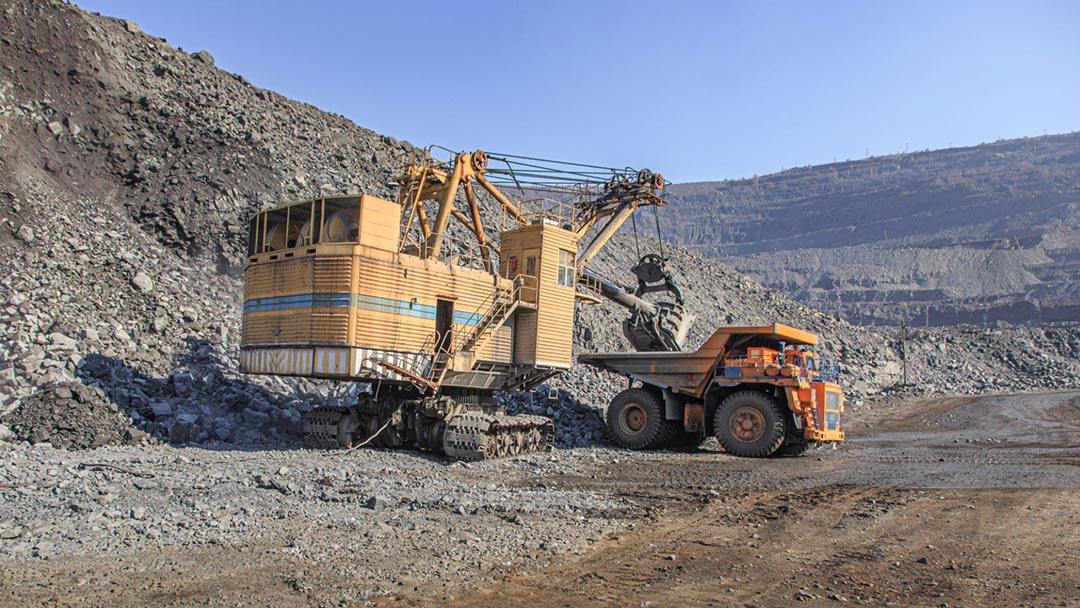
但在卡车、公交车、校车、工程机械、叉车、农业机械等大型商用车辆场景中,360全景环视影像系统往往需要面对更加复杂的应用需求:
● 车辆尺寸更大,视觉盲区范围更广;
● 不同车型车身结构差异明显;
● 摄像头安装位置更加复杂多样;
● 作业环境更加复杂;
● OEM及车队项目涉及批量部署需求;
● 系统需要与AI摄像头、雷达、录像设备或车联网平台集成。
因此,一套适用于商用车辆的360全景环视系统,不仅要能够生成360°全景画面,还需要综合考虑摄像头布局、标定效率、拼接效果、AI处理能力、车辆适配性以及系统扩展能力。
敏视360系统以多摄像头视觉采集为基础,通过图像处理、自动标定、影像拼接与融合构建完整的360°车周视图,并进一步结合AI目标检测与主动安全算法,实现从环境可视化到智能风险感知的能力扩展。
依托多车型适配、快速标定、AI视觉处理以及软硬件集成能力,敏视持续推动360 AVM技术在卡车、公交车、工程机械、叉车、农业机械及其他复杂车辆场景中的规模化应用,为OEM、系统集成商及车队项目提供可落地的车辆视觉安全解决方案。
-
敏视系统可接入4/6路1080P摄像头,通过图像畸变校正及无缝拼接,将多路画面合成为360°鸟瞰全景影像,实现车辆周围环境的全面监控。
-
不同车辆的尺寸、摄像头安装高度、角度和位置存在差异。标定用于建立各摄像头画面与车辆实际空间之间的对应关系,并计算拼接参数。标定精度会直接影响不同摄像头画面的空间位置、接缝连续性以及最终360全景显示效果。敏视1分钟自动标定技术,通过自动化流程完成标定,有效提升不同车辆批量部署效率。
-
传统人工或半人工标定通常涉及更多现场调试步骤,时间会受到车型、安装位置和现场环境影响。敏视高效自动标定技术可将流程缩短至约1分钟,大幅提升现场调试效率。
-
普通360系统主要提供全景画面,AI 360则在此基础上增加目标识别、风险判断和智能预警能力,实现从“看见”到“感知”的升级。
-
对于起重机、挖掘机、装载机等车身结构较复杂的车型,摄像头安装位置和车身周边结构可能增加部署难度。360 AVM系统需要根据实际安装条件调整标定方式。敏视360全景环视系统支持针对复杂车身结构的5路标定功能,通过更灵活的视角配置与标定方式,让环视系统能够更好地适配车辆特点,优化全景画面呈现 。
-
建议重点评估摄像头覆盖范围、全景拼接效果、标定效率、视频实时性、AI目标检测能力、复杂车身适配性以及系统扩展能力。如果用于OEM或批量车队项目,还应关注不同车型的快速部署能力,以及与雷达、录像、显示终端和车联网平台的集成能力。